



Podvěsný jeřáb Eot
Popis produktů
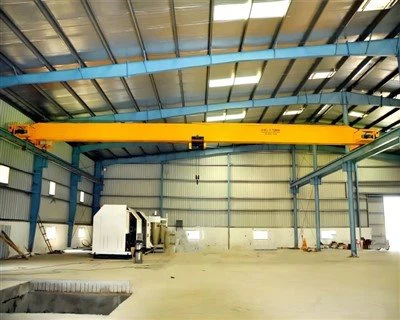
Podvěsný jeřáb EOT je všestranné a účinné zvedací řešení navržené pro provozy, kde je prostor na prvním místě a tradiční mostové jeřáby nemusí být proveditelné. Tento inovativní jeřábový systém je namontován na spodní přírubu nosníku dráhy, takže je ideální pro dílny, sklady a průmyslová zařízení s nízkou světlou výškou nebo jedinečnými konstrukčními omezeními.
Podvěsné jeřáby EOT jsou optimalizovány pro zařízení s nízkými stropy nebo omezeným prostorem. Navrženo z vysoce kvalitních materiálů pro zajištění spolehlivosti a dlouhé životnosti pro náročné provozy. Nabízí různé možnosti zdvihu, rozpětí a zdvihací zařízení pro splnění různých potřeb aplikací. Využívá pokročilé motory a řídicí systémy pro přesnou manipulaci s nákladem a minimální vibrace. Zaměřené na bezpečnost. Je vybaven ochranou proti přetížení, funkcí nouzového zastavení a splňuje mezinárodní bezpečnostní normy.
3) S důrazem na kvalitu a inovace jsou naše podvěsné jeřáby EOT navrženy tak, aby poskytovaly bezkonkurenční výkon a přizpůsobivost. Ať už potřebujete standardní model nebo plně přizpůsobené řešení, náš tým zajistí bezproblémovou integraci do vašich operací a zvýší produktivitu a bezpečnost.
Základní komponenty: Ložisko, převodovka, motor
Místo původu: Henan, Čína
Záruka: 2 roky
Hmotnost (KG):110000 kg
Video odchozí kontrola: Zajištěno
Zpráva o zkoušce strojů: Poskytováno
Rychlost zvedání:{0}}M/MIN
Rychlost jízdy vozíku:{0}}M/MIN
Rychlost jízdy jeřábu:{0}}M/MIN
Stupeň ochrany: IP54
Rychlost pojezdu jeřábu:20/30 M/min
Napájení:3 fáze 380V 50hz nebo na vyžádání
Způsob ovládání: závěsné ovládání / dálkové ovládání z drátěného lana
Barva: na přání
Zvedací mechanismus: Elektrický kladkostroj s drátěným lanem

Obrázky a komponenty
1.Hlavní světlo
Hlavní nosník podvěšeného elektrického nadzemního jeřábu (EOT) je kritickým konstrukčním prvkem, který nese hmotnost nákladu a nese vozík. Obvykle se montuje pod nosníky nebo koleje přistávací dráhy, na rozdíl od horního provedení, takže je ideální pro prostory s omezenou světlou výškou nebo nižšími výškami stropů.
Hlavní nosník je obecně vyroben z oceli, často s I-paprskem, skříňovým nosníkem nebo svařovanou konstrukcí pro pevnost a odolnost. Návrh musí brát v úvahu jak zatížení, které unese, tak provozní prostředí. Nosník musí mít správnou tuhost, aby se zabránilo nadměrnému vychýlení nebo ohybu při zatížení, což zajistí hladký a bezpečný provoz.
Nosník musí být navržen tak, aby vydržel maximální zatížení, které má jeřáb nést, s odpovídajícími bezpečnostními rezervami. To zahrnuje jak hmotnost jeřábového vozíku, tak veškerá zvednutá vnější břemena. U podvěšeného jeřábu je nosník namontován pod pásy a vozík se po něm pohybuje. Toto nastavení poskytuje lepší vůli pro jeřáb v oblastech s omezenou výškou.

Zvedací systém
Zvedací systém podvěšeného jeřábu EOT (Electric Overhead Traveling) je navržen tak, aby efektivně podpíral a zvedal břemena, typicky v průmyslovém prostředí. Podvěšený jeřáb, jak název napovídá, má zvedací mechanismus namontovaný pod mostem jeřábu spíše než nad ním (jako u mostového jeřábu).
Zvedací mechanismus
Kladkostroj je primární komponent odpovědný za zvedání a spouštění břemen. Zahrnuje:
Motor: Typicky elektrický motor, který pohání zdvihací mechanismus.
Reduktor/převodovka: Snižuje otáčky motoru a zvyšuje točivý moment.
Buben nebo naviják: Buben nebo naviják se používá k uložení zdvihacího lana nebo řetězu.
Lano nebo řetěz: Lano nebo řetěz se navíjí a odvíjí na bubnu, čímž se zvedá nebo spouští náklad.
Hák nebo zvedací zařízení: Hák je připevněn k břemenu a je konečným prvkem pro připojení a zvedání materiálu.
Mostový a trolejový systém
Most: Most je vodorovná konstrukce, která překlenuje pracovní plochu jeřábu. U podvěsného jeřábu je obvykle podepřen zespodu, často namontovaný na stěnách nebo sloupech budovy.
Vozík: Vozík vede podél mostu a je v něm umístěn zdvihací mechanismus. Pohybuje se vodorovně pro umístění kladkostroje na požadované místo. Systém kolejí
Jeřáb je obvykle namontován na kolejích, po kterých se most a vozík pohybují. Dráhy vedou pohyb jeřábu a podpírají náklad při jeho pohybu.
Dráhy jsou obvykle umístěny na střeše budovy, stropu nebo nosné konstrukci.
Řídicí systém
Řídicí systém pro podvěsný jeřáb obvykle zahrnuje závěsné ovládání nebo rádiové dálkové ovládání pro ovládání pohybů jeřábu (zvedání, vozíku, mostu a dalších pohybů).
Systém je vybaven bezpečnostními prvky, jako je ochrana proti přetížení, koncové spínače a funkce nouzového zastavení.
Napájení
Jeřáb je poháněn elektrickým napájecím systémem, který zahrnuje kabely vedoucí od zdroje energie k motoru zdvihu jeřábu a dalším komponentům.

3.Koneckočár
Koncový vozík podvěšeného jeřábu EOT (Electric Overhead Travelling) se týká součásti na obou koncích jeřábu, která nese vozík a umožňuje mu pohybovat se po jeřábové dráze. V systému podvěšeného jeřábu je zdvihací mechanismus jeřábu zavěšen na mostě a koncové vozíky jsou namontovány pod konstrukcí mostu.
Koncové vozíky často obsahují vodicí kladky nebo kola, která se pohybují po kolejnicích dráhy, aby byla zachována stabilita při pohybu. Nesou celou hmotnost mostu jeřábu a zdvihacího mechanismu. Umožňují pohyb jeřábového mostu po nosnících dráhy (horizontální pohyb) , které umožňují jeřábu pohybovat se po pracovní ploše. Rozkládají zatížení jeřábu rovnoměrně po nosné konstrukci (typicky budova nebo portálový systém).

4. Mechanismus pojezdu jeřábu
1) Princip činnosti
Pojezdový mechanismus je poháněn elektřinou, která je napájena prostřednictvím systému vodičů (jako je sběrnicový nebo věnecový kabelový systém). Když operátor aktivuje řídicí systém jeřábu (prostřednictvím závěsného ovladače, bezdrátového dálkového ovládání nebo kabiny), hnací motory obdrží elektrický signál ke spuštění.Motor pohání převodovku, která snižuje otáčky motoru na vhodnou úroveň pro plynulý pohyb jeřábu.Točivý moment z převodovky je přenášen na kola přes spojky nebo přímý pohon, v závislosti na konstrukci.Hnaná kola na koncových vozech posouvá jeřáb po kolejnicích dráhy. Nepoháněná kola poskytují podporu a stabilitu. Regulací rychlosti motoru lze upravit rychlost pojezdu jeřábu. Směr jeřábu je řízen rotací motoru, která určuje pohyb vpřed nebo vzad. Brzdový systém, často elektromagnetický nebo hydraulický, je slouží k zastavení nebo přidržení jeřábu v poloze v případě potřeby.
2) Funkční charakteristiky
Pohyb a navigace: Pojezdový mechanismus umožňuje jeřábu pohybovat se vodorovně podél kolejí nebo nosníků. V podvěšeném jeřábu je jeřáb zavěšen na koleji a pojezdový mechanismus pohybuje jeřábem po délce dráhy. Vozík se pohybuje z jednoho konce na druhý a pokrývá celé rozpětí konstrukce.
Pohon: Pohyb je obvykle poháněn elektromotory, které jsou zodpovědné za pohon kol nebo vozíků, které jezdí po kolejovém systému. Motory jsou spřaženy s převodovkami pro řízení rychlosti a točivého momentu.
Manipulace s nákladem: Pojezdový mechanismus jeřábu je navržen tak, aby nesl náklad těla jeřábu a užitečné zatížení. Musí mít dostatečnou pevnost a stabilitu, aby zvládl dynamické síly během provozu, jako je zvedání, zastavování a obrácení směru jízdy.
Řízení rychlosti: Rychlost pohybu je nezbytná pro efektivní provoz. Moderní systémy často obsahují frekvenční měniče (VFD), které umožňují plynulé zrychlování a zpomalování, minimalizují mechanické namáhání a zvyšují výkon.
Přesnost: Přesnost pohybu je kritická pro přesné umístění nákladu a zajišťuje, že jeřáb zvládne operace jako zvedání, polohování a stohování na přesných místech.
Brzdový systém: Brzdový systém je nezbytný pro zastavení a ovládání pohybu jeřábu. Zahrnuje dynamické brzdění (s využitím vlastního odporu motoru ke zpomalení), mechanické brzdy nebo kombinaci obou.
5. Mechanismus pojezdu vozíku
Mechanismus pojezdu vozíku podvěšeného jeřábu EOT (Electric Overhead Traveling) je klíčovou součástí, která umožňuje horizontální pohyb vozíku (který drží zdvihací mechanismus) po nosníku jeřábu. V případě podvěsného jeřábu je vozík namontován pod nosníkem mostu, na rozdíl od mostového jeřábu, kde je vozík namontován na horní části nosníku.
Kolečka na vozíky:
Ty jsou obvykle vyrobeny z vysokopevnostní oceli a jsou namontovány na vozíku, aby podporovaly jeho pohyb podél nosníku.
Kola jsou navržena tak, aby zapadla do nosné kolejnice a jsou poháněna elektromotory.
Mechanismus pohonu:
Pohonný systém se skládá z elektromotorů, redukčních převodovek a spojek.
Motor poskytuje potřebný točivý moment pro otáčení kol, což umožňuje vozíku horizontálně se pohybovat podél nosníku.
Rychlost a směr vozíku jsou řízeny frekvenčním měničem (VFD) nebo podobným řídicím systémem.
Koncové nákladní vozy:
Koncové vozíky podpírají sestavu vozíku a obsahují kola vozíku, motory a další mechanické součásti.
Tyto vozíky jsou připevněny k nosníku jeřábu a umožňují vozíku pohybovat se tam a zpět po délce nosníku.
Elektrický řídicí systém:
Mechanismus pojezdu vozíku je typicky řízen dálkovým ovládáním nebo závěsným ovládacím systémem, který umožňuje operátorovi pohybovat vozíkem po mostě.
Systém může obsahovat bezpečnostní prvky, jako jsou koncové spínače, které zabrání tomu, aby se vozík pohyboval příliš daleko v obou směrech.
Ložiska a válečky:
Ložiska podporují otáčení kol a snižují tření při pohybu.
V rámu vozíku lze použít válečky pro zajištění hladkého pohybu a snížení opotřebení kol a kolejnic.
Železniční trať (nosník mostu):
Vozík se pohybuje po kolejnicích instalovaných na mostním nosníku. Obvykle se jedná o I-nosníky nebo skříňové nosníky určené k podpoře zatížení jeřábu a vozíku.
Jeřábové kolo
Podvěšený elektrický mostový jeřáb (EOT) je typ jeřábu, kde most jeřábu běží na kolejnicích, které jsou zavěšeny pod nosnou konstrukcí. Systém jeřábových kol je klíčovou součástí takových jeřábů, protože usnadňuje hladký a efektivní pohyb po dráze.
Funkce jeřábových kol:
Jeřábová kola se používají k podpoře hmotnosti jeřábového mostu a umožňují jeho pohyb po kolejnicích ranveje. U podvěšeného jeřábu EOT jsou kola obvykle umístěna na spodní straně mostu jeřábu.
Design:
Materiál: Jeřábová kola jsou obvykle vyrobena z vysoce kvalitní legované oceli, kalená a obrobená, aby byla zajištěna trvanlivost a odolnost proti opotřebení. Mohou být také potaženy ochrannou vrstvou, aby se zabránilo korozi.
Průměr a velikost: Velikost kol jeřábu závisí na nosnosti a rozměrech jeřábu. Větší kola se obvykle používají pro aplikace s vyšší nosností.

7. Jeřábový hák
Podvěšený jeřáb EOT (Electric Overhead Traveling) je typ jeřábu, kde je most jeřábu namontován pod nosníky přistávací dráhy, na rozdíl od jeřábů s horním chodem, kde most běží nad kolejnicemi. Jeřábový hák u podvěsného jeřábu EOT je komponent, který nese břemeno a je připevněn k mechanismu kladkostroje, který se pohybuje po mostě jeřábu.
Funkce jeřábového háku pro podvěsný jeřáb EOT
Provedení: Jeřábový hák je obvykle vyroben z vysokopevnostní kované oceli pro dlouhou životnost a odolnost proti velkému zatížení.
Nosnost: Je navržen tak, aby zvládal specifické nosnosti, které se liší v závislosti na velikosti a specifikaci jeřábu. Nosnost je obvykle uvedena na jeřábu nebo háku.
Bezpečnostní funkce:
Mechanismus proti pádu: Zabraňuje pádu nákladu.
Západka háku: Zajišťuje, že náklad je bezpečně připevněn k háku.
Možnost otáčení: Některé jeřábové háky jsou navrženy tak, aby se otáčely, což umožňuje větší flexibilitu při zvedání a umísťování nákladu.

Motor
Motor podvěšeného jeřábu EOT (Electric Overhead Traveling) je kritickou součástí, která pohání pohyb jeřábu po jeho určené dráze.
Účel
Motor zajišťuje potřebný krouticí moment pro pohon zdvihacího mechanismu jeřábu a také vodorovný pohyb (pojezd) podél nosníků. Zajišťuje plynulé a přesné operace při zvedání, spouštění a přenášení břemen.
Typy použitých motorů
Motor kladkostroje: Pohání zdvihací mechanismus pro zvedání a spouštění břemen. Pojezdový motor: Pohání pohyb jeřábu po dráze nebo nosníku. Obvykle se používají střídavé motory, jako jsou indukční motory s kotvou nakrátko, pro jejich odolnost a účinnost.
Designové prvky
Kompaktní design s nízkou hmotností: Přizpůsobí se konfiguraci pod zavěšením.
Robustní konstrukce: Vyrobeno tak, aby odolalo průmyslovému prostředí.
Tepelná ochrana: Chrání motor před přehřátím při dlouhodobém používání.
Brzdový systém: Integrované nebo externí brzdy pro udržení nákladu na místě.

.
Zvukový a světelný alarm a koncový spínač
1) Zvukový a světelný alarm
Zvukový a světelný poplašný systém pro podvěšený jeřáb EOT (Electric Overhead Traveling) je bezpečnostní prvek určený k upozornění personálu v blízkosti provozu jeřábu. Obvykle se instaluje tak, aby poskytoval jak zvukové, tak vizuální signály, když je jeřáb v pohybu nebo vykonává specifické funkce, aby se zajistilo, že si pracovníci budou vědomi přítomnosti a provozu jeřábu, čímž se sníží riziko nehod.
Zvukový alarm (zvukový signál): Může to být houkačka nebo siréna, která vydává hlasitý, zřetelný zvuk. Obvykle se aktivuje, když je jeřáb v provozu nebo se pohybuje, aby varoval blízké pracovníky. Alarm lze také aktivovat za specifických podmínek, např. jako při spouštění nebo zvedání břemen nebo při přibližování se k překážce.
Světelný alarm (vizuální signál): Jako vizuální upozornění se používá blikající nebo rotující světlo (často namontované na konstrukci jeřábu). Barva světla se může lišit, ale běžné možnosti zahrnují červenou, žlutou nebo modrou. Může být nakonfigurováno tak, aby blikalo když je jeřáb v provozu, nebo jako výstraha, když náklad dosáhne určité výšky nebo polohy.
2) Koncový spínač
Koncový spínač na podvěsném jeřábu EOT je bezpečnostní zařízení sloužící k omezení pohybu jeřábu a zabránění jeho přejetí za určitý bod, což by mohlo poškodit jeřáb nebo okolní zařízení. Koncové spínače jsou klíčové pro bezpečný provoz jeřábu a běžně se instalují na koncích pojezdových drah (podélných a příčných), stejně jako pro ovládání pohybu kladkostroje nahoru a dolů.
Koncové spínače pojezdu: Tyto spínače zastaví pohyb jeřábu, když dosáhne konce své pojezdové dráhy. Obvykle jsou instalovány na obou koncích jeřábové dráhy. Účel: Aby se zabránilo vyjetí vozíku nebo mostu z konce dráhy.
Koncové spínače zvedáku: Jsou instalovány k ovládání zvedacího mechanismu a zajišťují, že se motor zvedáku zastaví, když hák dosáhne horní nebo dolní meze. Účel: Aby se zabránilo nadměrnému zvedání (zvedání za povolenou mez) nebo nadměrnému spouštění (spouštění háku). zaháknout příliš).
Bezpečnostní koncové spínače: Často se používají jako záložní k zabránění neočekávaným pohybům jeřábu a k ochraně jeřábu i obsluhy. Účel: Působit jako mechanismus nouzového zastavení nebo bezpečnostního mechanismu v případě selhání normálního koncového spínače.

10.Bezpečnostní zařízení
1. Koncové spínače
Účel: Koncové spínače jsou instalovány, aby se zabránilo přejetí komponentů jeřábu (zvedáku, vozíku a mostu). Automaticky zastaví pohyb jeřábu, když dosáhne konce svého zdvihového limitu.
Typy:
Koncové spínače pojezdu: Zastaví jeřáb při maximálním povoleném pojezdu.
Koncové spínače zvedáku: Zabraňují tomu, aby se hák pohyboval příliš nahoru nebo dolů.
2. Omezovače přetížení
Účel: Omezovače přetížení zajišťují, že jeřáb nezvedne více, než je jeho jmenovitá nosnost, čímž se zabrání poškození konstrukce nebo nehodám.
Provoz: Tato zařízení snímají hmotnost zvedáného břemene a spouštějí alarm nebo zastaví kladkostroj, pokud břemeno překročí maximální bezpečný limit.
3. Brzdy
Účel: Brzdy jsou nezbytné pro bezpečné zastavení pohybu jeřábu a pro udržení nákladu v požadované poloze.
Typy:
Mechanické brzdy: Používají se k zastavení jeřábu.
Elektrické brzdy: Používají se pro rychlé zastavení nebo přidržení nákladu na místě.
Automatické uvolnění brzdy: Zabraňuje pádu zátěže v případě výpadku napájení.
4. Protikolizní zařízení
Účel: Protikolizní zařízení slouží k zabránění kolizím mezi jeřábem a jinými konstrukcemi nebo zařízeními v provozní oblasti.
Provoz: Tato zařízení používají senzory nebo infračervené paprsky k detekci překážek a zastavení jeřábu nebo jeho zpomalení, aby se předešlo nehodám.
5. Ochrana proti přehřátí
Účel: Ochrana proti přehřátí je instalována na motorech a dalších elektrických součástech, aby se zabránilo poškození způsobenému nadměrnými teplotami.
Provoz: Tepelná nadproudová relé nebo teplotní senzory automaticky zastaví jeřáb, pokud teploty překročí bezpečné limity.
6. Tlačítko nouzového zastavení
Účel: Tlačítko nouzového zastavení je ruční ovládání sloužící k okamžitému zastavení jeřábu v případě nouze.
Umístění: Obvykle se nachází na vhodných místech, jako je kabina jeřábníka nebo dálkové ovládání, pro rychlý přístup.
7. Ovládání výkyvu nákladu
Účel: Řídicí systémy kývání nákladu snižují houpání nákladu během provozu, což může být nebezpečné.
Provoz: Systém pomocí senzorů detekuje kývání a automaticky koriguje pohyb jeřábu, aby stabilizoval náklad.
8. Výstražná světla a zvukové alarmy
Účel: Výstražná světla a alarmy informují personál o provozním stavu jeřábu a zajišťují, že si je vědom potenciálních nebezpečí.
Typy:
Blikající světla: Indikuje, že je jeřáb v pohybu.
Zvukové alarmy: Signál, když se jeřáb blíží limitu nebo existuje nouzový stav.
9. Ovládací přívěsek s bezpečnostními prvky
Účel: Jeřábník používá k ovládání pohybů jeřábu závěs. Často obsahuje bezpečnostní prvky, jako je spínač mrtvého muže nebo tlačítko nouzového zastavení.
Provoz: Pokud operátor uvolní ovládací závěs nebo nestiskne tlačítko, jeřáb se zastaví, aby se předešlo nehodám.
10. Bezpečnost dvojitého nosníku
Účel: U podvěsných jeřábů s konfigurací se dvěma nosníky je bezpečnost zvýšena rozložením zatížení mezi dva nosníky, což snižuje pravděpodobnost selhání konstrukce.
11. Režim ovládání
1) Ovládání pozemní rukojetí: Obsluha ovládá provoz jeřábu přidržením ovládací rukojeti propojené kabelem. Na rukojeti je několik tlačítek, která se používají k ovládání zdvihu, bočního pohybu a pohybu vozíku jeřábu. Kabel má obecně určitou délku, což umožňuje operátorovi pracovat v bezpečné vzdálenosti.
2) Bezdrátové dálkové ovládání: Provoz jeřábu je ovládán bezdrátovým dálkovým ovládáním, které má obvykle tlačítka nebo kolébky pro ovládání zdvihu, bočního pohybu a ovládání vozíku. Bez kabelového připojení se může operátor volně pohybovat a ovládat zařízení na velkou vzdálenost.
3) Ovládání v kabině: Obsluha sedí v kabině nainstalované na jeřábu a obsluhuje přímo pomocí rukojetí, tlačítek nebo joysticků. Kabina je obvykle instalována na vozíku nebo kabině jeřábu a operátor může přímo pozorovat místo zvedání.
4) Centralizované řízení (řídicí systém PLC): Použijte programovatelný logický ovladač (PLC) pro automatizované řízení pro řízení různých akcí jeřábu prostřednictvím předem naprogramovaných programů. Operátor může ovládat a sledovat provozní stav jeřábu v centrálním dispečinku nebo vzdáleně přes rozhraní člověk-stroj (HMI).

12. Skica

Hlavní technické

Výhody
1. Maximalizovaná světlá výška:
Optimální využití prostoru: Díky montáži kladkostroje pod nosník poskytují podvěšené jeřáby větší vertikální světlost, což je důležité zejména v prostorách s omezenou světlou výškou.
Větší výška zdvihu: Toto je ideální pro aplikace, kde je výška zdvihu kritická, ale konstrukce budovy nebo prostor mají omezenou světlou výšku.
2. Kompaktní design:
Prostorová efektivita: Konstrukce pod zavěšením zmenšuje celkovou velikost jeřábu, takže je skvělou volbou pro oblasti s omezením výšky.
Minimální strukturální interference: Protože mechanismus jeřábu visí pod nosníkem, dochází k menšímu pronikání do horní části budovy, takže je vhodná pro prostředí s úzkým nebo nízkým stropem.
3. Lepší stabilita v některých aplikacích:
Snížené houpání a vibrace: Konstrukce pod zavěšením může snížit houpání ve srovnání s jeřáby s horním chodem, protože hmotnost nákladu je lépe vyvážena.
Zvýšená bezpečnost: Nastavení minimalizuje riziko nestability zatížení nebo kolize s konstrukčními prvky budovy.
4. Nižší stavební náklady:
Není potřeba dalších podpůrných konstrukcí: Vzhledem k tomu, že je jeřáb namontován pod nosníkem, není potřeba nákladného vyztužení nebo úpravy konstrukce budovy.
Efektivní využití prostoru budovy: Tato konstrukce umožňuje větší využití prostoru nad hlavou, čímž se vyhnete potřebě větších a dražších budov.
5. Zvýšená flexibilita:
Všestranné aplikace: Podvěsné jeřáby se často používají v průmyslových odvětvích, kde jsou prostorová omezení a specifické požadavky na zvedání, jako jsou dílny, sklady a výrobní zařízení.
Vhodné pro menší nebo nepravidelně tvarované prostory: Jejich kompaktní povaha umožňuje jejich použití v menších nebo neobvykle tvarovaných zařízeních, kde by tradiční vysokozdvižné jeřáby nemusely být vhodné.
6. Energetická účinnost:
Nižší spotřeba energie: Mechanismus je navržen pro efektivní využití energie s menšími energetickými ztrátami ve srovnání s jinými typy jeřábů, zejména v systémech, které používají pokročilé motory a hnací mechanismy.
7. Jednodušší instalace:
Rychlejší proces instalace: Vzhledem k tomu, že konstrukce nevyžaduje stejnou úroveň vyztužení jako horní jeřáb, může být proces instalace rychlejší a nákladově efektivnější.
8. Snížená údržba:
Snazší přístup pro opravy a kontroly: Údržba může být snazší, protože konstrukce pod zavěšením často umožňuje jednodušší přístup ke komponentům jeřábu.
9. Ideální pro stávající struktury:
Perfektní pro dovybavení: Pokud stávající budova vyžaduje jeřábový systém, je často dobrou volbou podvěsný jeřáb EOT, protože jej lze instalovat bez nutnosti významných konstrukčních úprav.
Aplikace
1. Oblasti nízké světlé výšky
Podvěsné jeřáby EOT jsou ideální pro prostory s nízkou světlou výškou nebo tam, kde je omezená výška stropu. Jelikož je jeřáb namontován pod nosnou konstrukcí, šetří místo, což se hodí zejména v továrnách nebo skladech s nízkou světlou výškou.
2. Zvedací operace pro těžký provoz
Tyto jeřáby lze použít v průmyslových odvětvích, která vyžadují schopnosti těžkého zvedání, jako jsou ocelárny, těžké strojírenství a stavebnictví, kde je třeba přemisťovat těžká břemena ve stísněných prostorách nebo přes stroje.
3. Výrobní linky
Ve výrobních nebo montážních linkách, kde jsou k přesunu materiálů nebo produktů po pevné dráze zapotřebí jeřáby, poskytují podvěsné jeřáby EOT účinný prostředek pro přepravu zboží bez zabírání nadměrného prostoru nad hlavou, což umožňuje efektivní výrobní prostředí.
4. Sklady a skladovací zařízení
Pro sklady, zejména ty, kde se skladují velké nebo neskladné materiály, nabízí podvěsný jeřáb řešení pro efektivní přesun produktů při optimálním využití dostupného prostoru. Konstrukce zajišťuje více prostoru pro police a skladování.
5. Jeřáby pro úzké uličky
Podvěsné jeřáby mohou být navrženy pro použití v úzkých uličkách mezi regály nebo strojním zařízením, protože snížená světlá výška umožňuje lepší manévrovatelnost a zabraňuje narušení stávající infrastruktury.
6. Manipulace s materiálem ve stavebnictví
Tyto jeřáby jsou vhodné zejména pro staveniště, kde je potřeba přemisťovat materiál přes různé části staveniště. Jsou univerzální a lze je namontovat na stávající infrastrukturu, což snižuje potřebu rozsáhlých stavebních úprav.
7. Výroba obráběcích strojů
V průmyslu obráběcích strojů, kde je vyžadována přesná manipulace s velkými díly nebo součástmi, může podvěsný jeřáb nabídnout stabilitu a manévrovatelnost v oblastech, kde je omezený prostor podlahy nebo výška stropu.
8. Těžební a těžká zařízení
V důlních provozech mohou podvěsné jeřáby pomoci se zvedáním těžkých důlních zařízení a materiálů, zejména v oblastech s omezeným vertikálním prostorem, jako jsou podzemní zařízení nebo hlubinné jámy.
9. Dílenské a údržbářské aplikace
Podvěsné jeřáby EOT se často používají v údržbářských dílnách, kde je potřeba přemístit stroje nebo zařízení kvůli opravám nebo běžné údržbě. Konstrukce umožňuje snadný přístup bez nutnosti rozsáhlých stavebních úprav.
10. Elektrárny a chemické závody
Elektrárenské a chemické závody často používají podvěšené jeřáby EOT pro zvedání a přemisťování těžkých dílů, strojů nebo surovin ve stísněných nebo prostorově omezených oblastech.
Jeřábvýroba postup
1. Design a inženýrství
Analýza požadavků: Shromážděte podrobnosti, jako je nosnost, rozpětí, výška zdvihu a provozní prostředí.
Konstrukční návrh: Navrhněte hlavní součásti, jako je nosník, koncové vozíky, zdvihací mechanismus a dráhový systém.
Elektrický a mechanický návrh: Vytvořte podrobný návrh elektrického systému (motory, panely atd.) a mechanických částí.
Schválení a prototypování: Získejte schválení klienta a v případě potřeby vytvořte prototyp pro testování.
2. Nákup materiálu
Pořiďte si vysoce kvalitní materiály, jako je ocel pro nosníky, motory, převodovky a elektrické komponenty, jako jsou panely, kabeláž a řídicí systémy.
Zajistěte, aby materiály splňovaly stanovené normy a byly zkontrolovány na vady.
3. Výroba
Řezání: Pomocí CNC strojů nebo plazmových řezaček tvarujte ocelové desky a profily podle návrhu.
Svařování: Svařte nosník a další součásti, abyste zajistili pevnost konstrukce. Dodržujte standardy jako AWS nebo ISO pro svařování.
Obrábění: Přesné obrábění kritických součástí, jako jsou hřídele, kola a spojky, pro zajištění hladkého provozu.
Kontrola: Proveďte nedestruktivní zkoušky (NDT) svarů, abyste zajistili kvalitu.
4. Montáž
Sestavte hlavní části, včetně nosníku, kladkostroje, koncových vozíků a vozíků.
Nainstalujte motory, převodovky a elektrické komponenty, jako jsou ovládací panely a kabeláž.
Integrujte bezpečnostní prvky, jako jsou koncové spínače, brzdy a ochrana proti přetížení.
5. Povrchová úprava
Proveďte pískování k odstranění rzi a nečistot.
Naneste základní nátěr a finální nátěr na ochranu proti korozi a v souladu se specifikacemi klienta.
6. Testování
Mechanické testování: Zkontrolujte provoz kladkostroje, pohyb vozíku a celkovou kapacitu manipulace s nákladem.
Elektrické testování: Ověřte výkon ovládacího panelu, koncových spínačů a zapojení kabelů.
Testování zátěže: Proveďte statické i dynamické zátěžové testy, abyste se ujistili, že jeřáb bezpečně zvládne specifikovanou nosnost.
Bezpečnostní kontroly: Zkontrolujte nouzové systémy, jako jsou brzdy a chrániče proti přetížení.
7. Kontrola kvality
Proveďte závěrečnou kontrolu, abyste ověřili, že všechny komponenty splňují kvalitativní a provozní normy.
Zajistěte shodu s ISO, OSHA a dalšími relevantními normami.
8. Balení a dodání
Demontujte jeřáb (je-li to nutné) pro snadnější přepravu.
Součásti bezpečně zabalte, abyste zabránili poškození během přepravy.
9. Instalace a uvedení do provozu
Montáž na místě: Znovu namontujte součásti jeřábu v prostorách klienta.
Instalace dráhy: Nastavte systém dráhy a vyrovnejte jeřáb.
Testování: Proveďte na místě provozní a zátěžové testy, abyste zajistili správné fungování.
Předání: Poskytněte uživatelskou příručku a školení operátorům klienta.
10. Poprodejní podpora
Nabídněte plány údržby, náhradní díly a technickou podporu pro zajištění dlouhodobého výkonu.

Pohled na workshop:
Společnost nainstalovala platformu pro správu inteligentních zařízení a nainstalovala 310 sad (setů) manipulačních a svařovacích robotů. Po dokončení plánu bude více než 500 sad (setů) a míra propojení zařízení dosáhne 95 %. Bylo uvedeno do provozu 32 svařovacích linek, plánuje se instalace 50 a míra automatizace celé produktové řady dosáhla 85 %.


Populární Tagy: underslung eot crane, Čína undersluung eot crane výrobci, dodavatelé, továrna
Dvojice
Jeřáby Electromech EotMohlo by se Vám také líbit



Odeslat dotaz